
本記事の内容について
日本の自動運転技術とモビリティ社会のあり方が、今まさに大きな岐路に立っています。日経新聞などの報道をはじめ、日本自動車工業会(自工会)、トヨタ自動車、そしてNTTからの公式発表により、日本が国を挙げて推進する独自の自動運転戦略の全貌が明らかになってきました。
アメリカのテスラや日産自動車などが、車両に搭載されたAI(人工知能)単独による制御技術で先行する中、トヨタ自動車をはじめとする日本の自動車業界は、道路などの交通インフラと車両を通信で連携させる「インフラ協調型」を推進し、何よりも安全確保を最優先する方針を強く打ち出しています。
本記事では、自工会が発表した「2028年の情報管制プラットフォーム社会実装」のロードマップをはじめ、トヨタとNTTが約5,000億円を投じて構築する「モビリティAI基盤」、さらには静岡県裾野市の「Woven City(ウーブン・シティ)」で行われている最先端の実証実験まで、最新の関連ニュースを網羅的に整理します。「何が発表されたのか」「なぜこの戦略が重要なのか」、そして「私たちの日常的なカーライフや新車選びが今後どう変わるのか」について、専門用語を噛み砕きながら徹底的に解説していきます。
この記事でわかること
- 日本の自動運転戦略の核となる「インフラ協調型」の仕組みと特徴
- 車両単独で制御する「End-to-End(AI自律制御)」技術との明確な違い
- トヨタとNTTが共同で構築する「モビリティAI基盤」の構成要素
- 自工会が2028年の社会実装を目指す「情報管制プラットフォーム」の狙い
- 静岡県裾野市「Woven City(ウーブン・シティ)」での取り組みと実証内容
- この技術革新が一般ドライバーや新車購入者に与える直接的な影響
- 今後の実用化に向けたタイムラインと現時点での未発表事項
今回の発表内容とニュースの全体像
今回のニュースの基盤となっている、各機関・企業からの発表内容やモビリティ分野における主要な動向を以下の表に整理しました。
| 項目 | 内容 |
| 主なニュースの焦点 | 日本独自の自動運転戦略「インフラ協調型」の推進と社会実装 |
| 関連する主要企業・団体 | トヨタ自動車、NTT、日本自動車工業会(自工会)、国土交通省などの日本政府 |
| トヨタ・NTTの取り組み | 「モビリティAI基盤」の共同構築に向けた約5,000億円規模の投資 |
| 自工会のロードマップ | 2028年を目標に「情報管制プラットフォーム」を一部地域で社会実装 |
| 戦略の最大の目的 | 交通事故ゼロ社会の実現と、移動の自由の確実な両立 |
| 実証実験の主要拠点 | 静岡県裾野市「Woven City(ウーブン・シティ)」など |
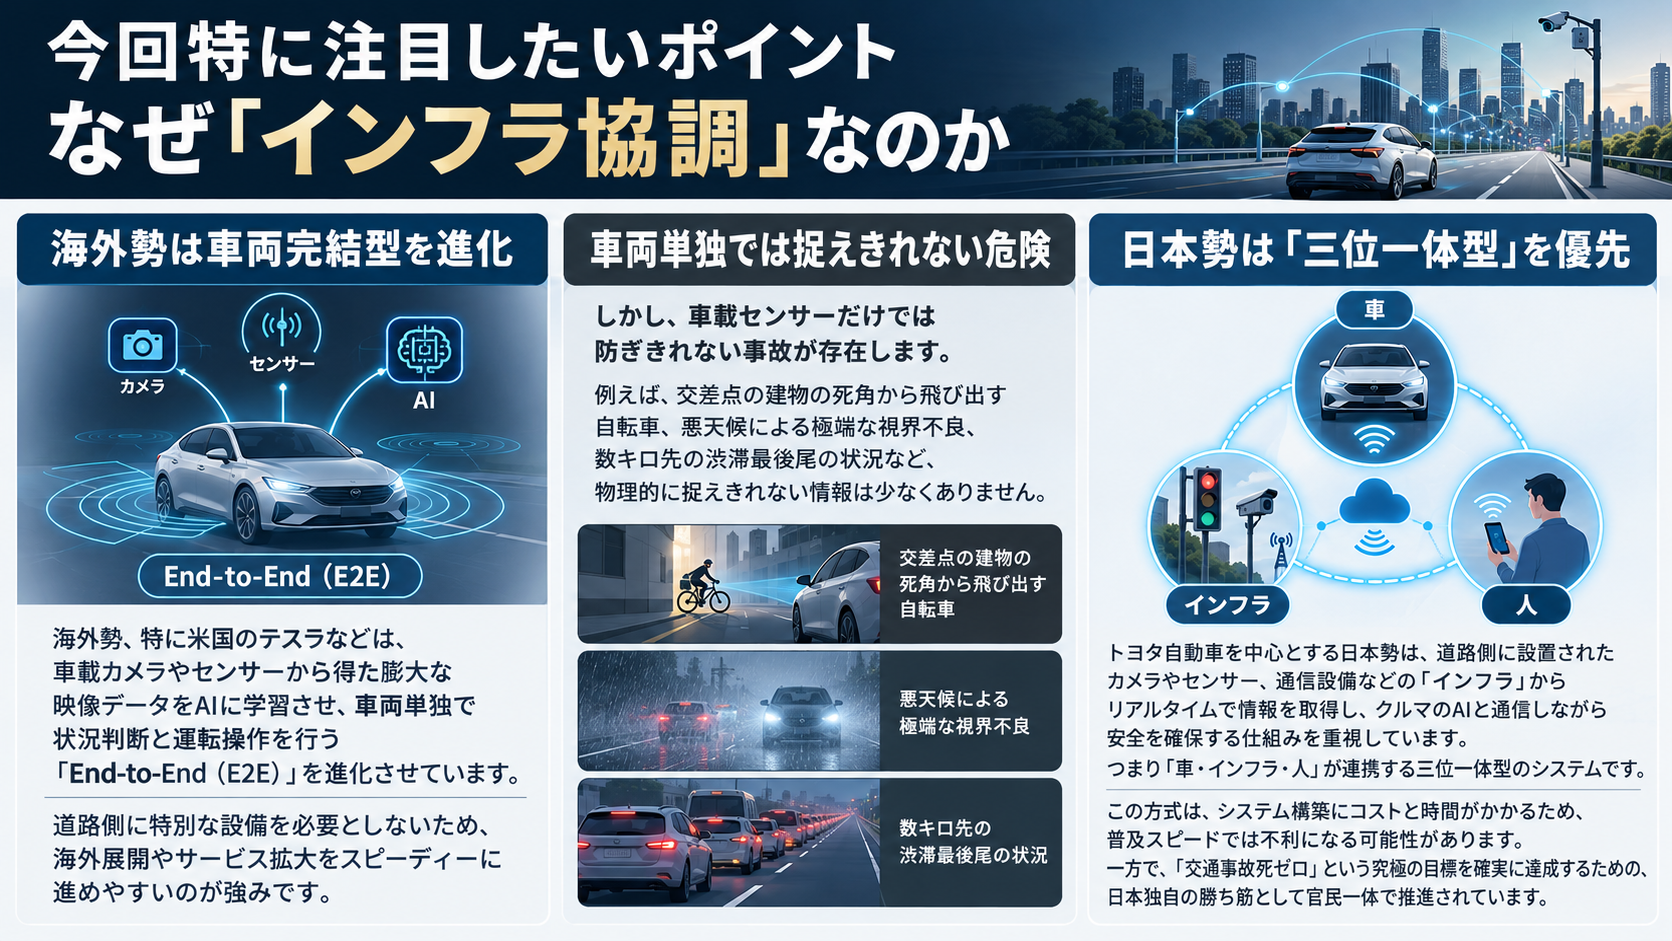
今回特に注目したいポイント:なぜ「インフラ協調」なのか
今回のニュースで最も重要視すべき点は、日本が車両単体のAI技術競争に終始するのではなく、街(インフラ)と連携する道を選択したという事実です。これは、今後の日本のモビリティ産業の行く末を左右する重大な決断と言えます。
現在、海外勢(特に米国のテスラなど)は、車載カメラやセンサーから得た膨大な映像データを直接AIに学習させ、車両単独で状況判断と運転操作を行う「End-to-End(E2E)」と呼ばれる技術の進化に注力しています。この車両完結型のアプローチは、道路側に特別なインフラ設備を必要としないため、海外展開やサービスの拡大をスピーディーに進められるという強力なメリットを持っています。
しかし、トヨタ自動車を中心とする日本勢は、車載センサーだけではどうしても防ぎきれない事故が存在するという現実に直面し、アプローチを根本から見直しました。例えば、交差点の建物の死角から突然飛び出してくる自転車や、悪天候による極端な視界不良、さらには数キロ先の渋滞の最後尾の状況など、物理的に車両のセンサーが捉えきれない情報は少なくありません。
これらを完全に防ぐために、道路側に設置されたカメラやセンサー、通信設備といった「インフラ」からリアルタイムで情報を取得し、クルマのAIと通信させながら安全を確保する「三位一体型(車・インフラ・人)」のシステム構築を優先しています。この決断は、システム構築に必要なコストと時間が膨大になるため、自動運転の普及スピードという点では車両完結型に劣る可能性があります。しかし、「交通事故死ゼロ」という究極の目標を確実に達成するための日本独自の勝ち筋として、官民一体で推進されている極めて重要な事業戦略なのです。
新技術の仕組み:自動運転の「2つのアプローチ」と従来技術との違い
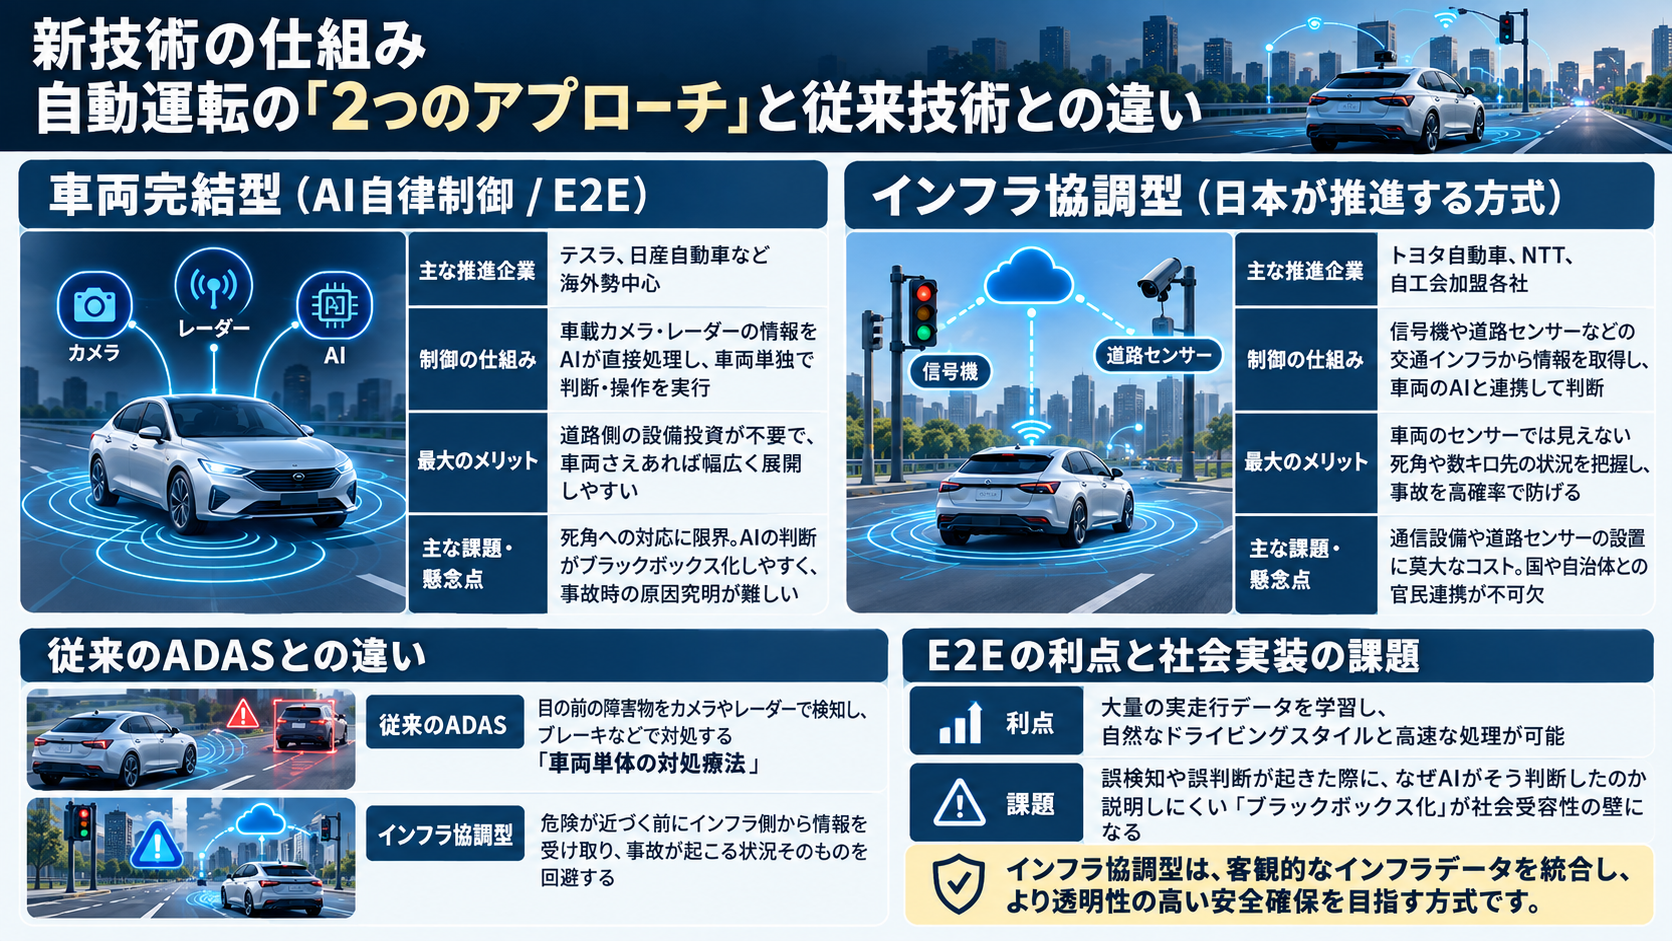
ニュースの背景にある技術的な意味をより深く理解するために、現在主流となっている自動運転の2つの技術的アプローチの違いと、それぞれのメリット・課題を比較整理します。
| アプローチ手法 | 車両完結型(AI自律制御 / E2E) | インフラ協調型(日本が推進する方式) |
| 主な推進企業 | テスラ、日産自動車など海外勢中心 | トヨタ自動車、NTT、自工会加盟各社 |
| 制御の仕組み | 車載カメラ・レーダーの情報をAIが直接処理し、車両単独で判断・操作を実行する | 信号機や道路センサー等の交通インフラから情報を取得し、車両のAIと連携して判断を下す |
| 最大のメリット | 道路側の設備投資が不要であり、車両さえあればどこでもシステムを展開・稼働させやすい | 車両のセンサーでは見えない死角や数キロ先の状況を把握でき、出会い頭の事故などを極めて高い確率で防げる |
| 主な課題・懸念点 | 物理的な死角への対応に限界がある。また、AIの判断プロセスがブラックボックス化しやすく、事故時の原因究明が困難 | 道路側に通信設備やセンサーを設置するための莫大なコストがかかる。また、国や自治体との連携(官民一体)が不可欠 |
従来の運転支援技術(ADAS)は、あくまで目の前にある障害物をレーダーやカメラで検知してブレーキをかけるという「車両単体での対処療法」でした。しかし、今回発表されているインフラ協調型の技術は、危険が車両に近づく前にインフラ側から事前に警告を受け取り、事故が起こる状況そのものを回避するという点で、これまでの安全装備とは根本的な思想が異なります。
車両完結型のEnd-to-End技術は、大量の実走行データに基づく自然なドライビングスタイルの学習が可能であり、処理速度が速いという利点があります。一方で、誤検知や誤判断が起きた際に「なぜAIがそのように動いたのか」という原因究明が難しくなるブラックボックス化の問題を抱えています。実社会に自動運転を導入するにあたり、事故が起きた際の説明責任や再発防止の観点から、このブラックボックス化は社会受容性を下げる大きなハードルとなります。インフラ協調型は、インフラからの客観的なデータを統合することで、より透明性の高い安全確保を目指していると言えます。
企業提携ニュース:トヨタとNTTによる「モビリティAI基盤」の構築
インフラ協調型の自動運転を実現するためには、街中を走る膨大な数の車両とインフラストラクチャーの間で、大容量のデータを瞬時に、かつ遅延なくやり取りする圧倒的な通信網が必要です。その通信網と、情報を的確に処理する高度な頭脳を開発するために発表されたのが、トヨタ自動車とNTTによる「モビリティAI基盤」の構築合意です。
両社は2030年までに約5,000億円という巨額の資金を共同で投じる計画を発表しており、モビリティ産業と通信産業のトップ企業同士による歴史的な事業戦略として自動車業界内外から大きな注目を集めています。この提携において中核となる「モビリティAI基盤」は、以下の3つの要素で構成されています。
| モビリティAI基盤の構成要素 | 役割・機能の詳細 |
| 分散型計算基盤(データセンター) | 車両やインフラから収集した膨大なデータを蓄積・処理するデータセンターを全国各地に分散して設置。これによりAIの処理速度(レイテンシ)を劇的に向上させるとともに、再生可能エネルギーが豊富な地域に立地させることで電力の地産地消を実現する。 |
| インテリジェント通信基盤 | NTTの次世代通信技術(IOWNなど)を活用し、交通状況や環境に応じてAIが最適な通信方式を自動で選択。必要な情報を高速かつ途切れないネットワークで確実につなぐ基盤を構築する。 |
| AI基盤(モビリティAI) | 分散型計算基盤と通信基盤を土台とし、人・モビリティ・インフラからの多様なデータを学習・推論する。これにより、将来的な自動運転システムの開発や、事故につながる危険行動を避けるよう促す「AIエージェント」の実装を行う。 |
この提携の目的は、単に最新の通信技術をクルマに載せることではありません。交差点での出会い頭事故防止や、高速道路におけるスムーズな運転支援、さらには郊外における自動運転サービスの提供など、さまざまなシーンでの安心・安全な移動を実現することにあります。
例えば、高速道路での合流時において、このモビリティAI基盤が機能すれば、AIが本線を走る他車両の動きを予測し、車両に対して適切な速度調整を指示することで、人間が運転するよりもスムーズで安全な合流をサポートします。また、NTTが研究開発を進める次世代通信規格「IOWN(アイオン)」は、光技術を活用することで高速・大容量通信と圧倒的な低消費電力を両立させるものであり、走行中のクルマからリアルタイムで情報を収集し続けるための不可欠な技術として位置付けられています。
両社の役割分担として、トヨタは車両側のデータ収集機構や高度運転支援技術の開発を担い、NTTはそれを支える通信インフラとデータ処理基盤の提供を担います。2025年以降にモビリティAI基盤の開発を本格的にスタートさせ、2028年頃からは他企業も含めたパートナーと社会実装を開始し、2030年以降に本格的な普及拡大を目指すという明確なタイムラインが示されています。
自動車業界の事業戦略:自工会が描く2028年の「情報管制プラットフォーム」
日本独自のインフラ協調型戦略を推し進めているのは、個別の企業だけではありません。日本の自動車メーカー各社が加盟する日本自動車工業会(自工会)も、業界全体として明確な方向性を打ち出しています。
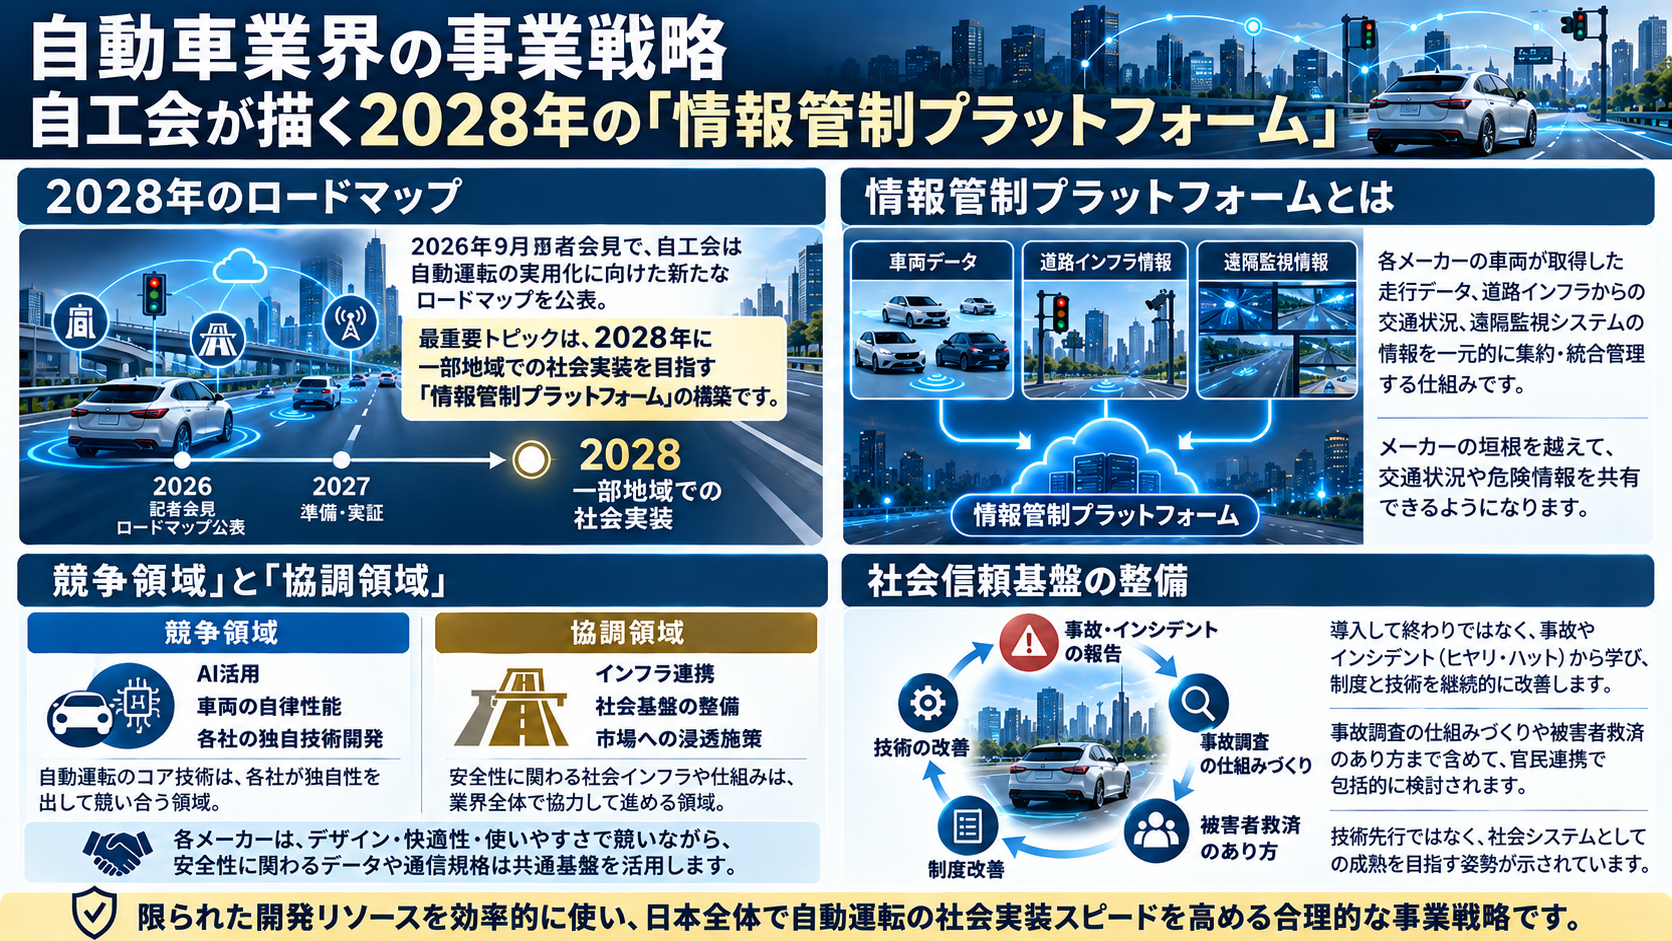
自工会の佐藤恒治会長(トヨタ自動車社長)は、2026年9月に開催された記者会見において、自動運転の実用化に向けた新たなロードマップを公表しました。この発表の中で最も注目すべきトピックが、2028年の一部地域での社会実装を目指す「情報管制プラットフォーム」の構築です。
情報管制プラットフォームとは、各自動車メーカーの車両が取得した走行データや、道路インフラからの交通状況、遠隔監視システムからの情報を一元的に集約し、統合管理するシステムのことです。これまで、各自動車メーカーは自社の車両から得たデータを自社のシステム開発にのみ利用する傾向がありましたが、このプラットフォームが構築されれば、メーカーの垣根を越えて交通状況や危険情報を共有できるようになります。
佐藤会長は会見の中で、自動運転の開発において「競争領域」と「協調領域」を明確に切り分ける方針を示しました。自動運転のコアとなるAI活用や、車両の自律性能を向上させる技術開発は、各社が切磋琢磨して独自性を出す「競争領域」と位置づけられています。一方で、インフラとの連携、社会基盤の整備、そして市場への浸透施策については「協調領域」とし、業界全体で協力して進めるべきものと定義されました。
これにより、各メーカーは自車のデザインや快適性、インターフェースの使いやすさなどで競い合いながらも、安全性に関わるインフラデータや通信規格については共通のプラットフォームを利用することになります。これは、限られた開発リソースを効率的に活用し、日本全体で自動運転の社会実装スピードを上げるための極めて合理的な事業戦略と言えます。
また、自工会は自動運転システムを市場に導入して終わりにするのではなく、導入後に発生した事故やインシデント(ヒヤリ・ハット事象)から学び、制度と技術を継続的に改善する「社会信頼基盤」の整備も官民連携で行うとしています。事故調査の仕組みづくりや被害者救済のあり方まで含めて包括的に検討されており、技術先行になりがちな自動運転開発において、社会システムとしての成熟を目指す姿勢が示されています。
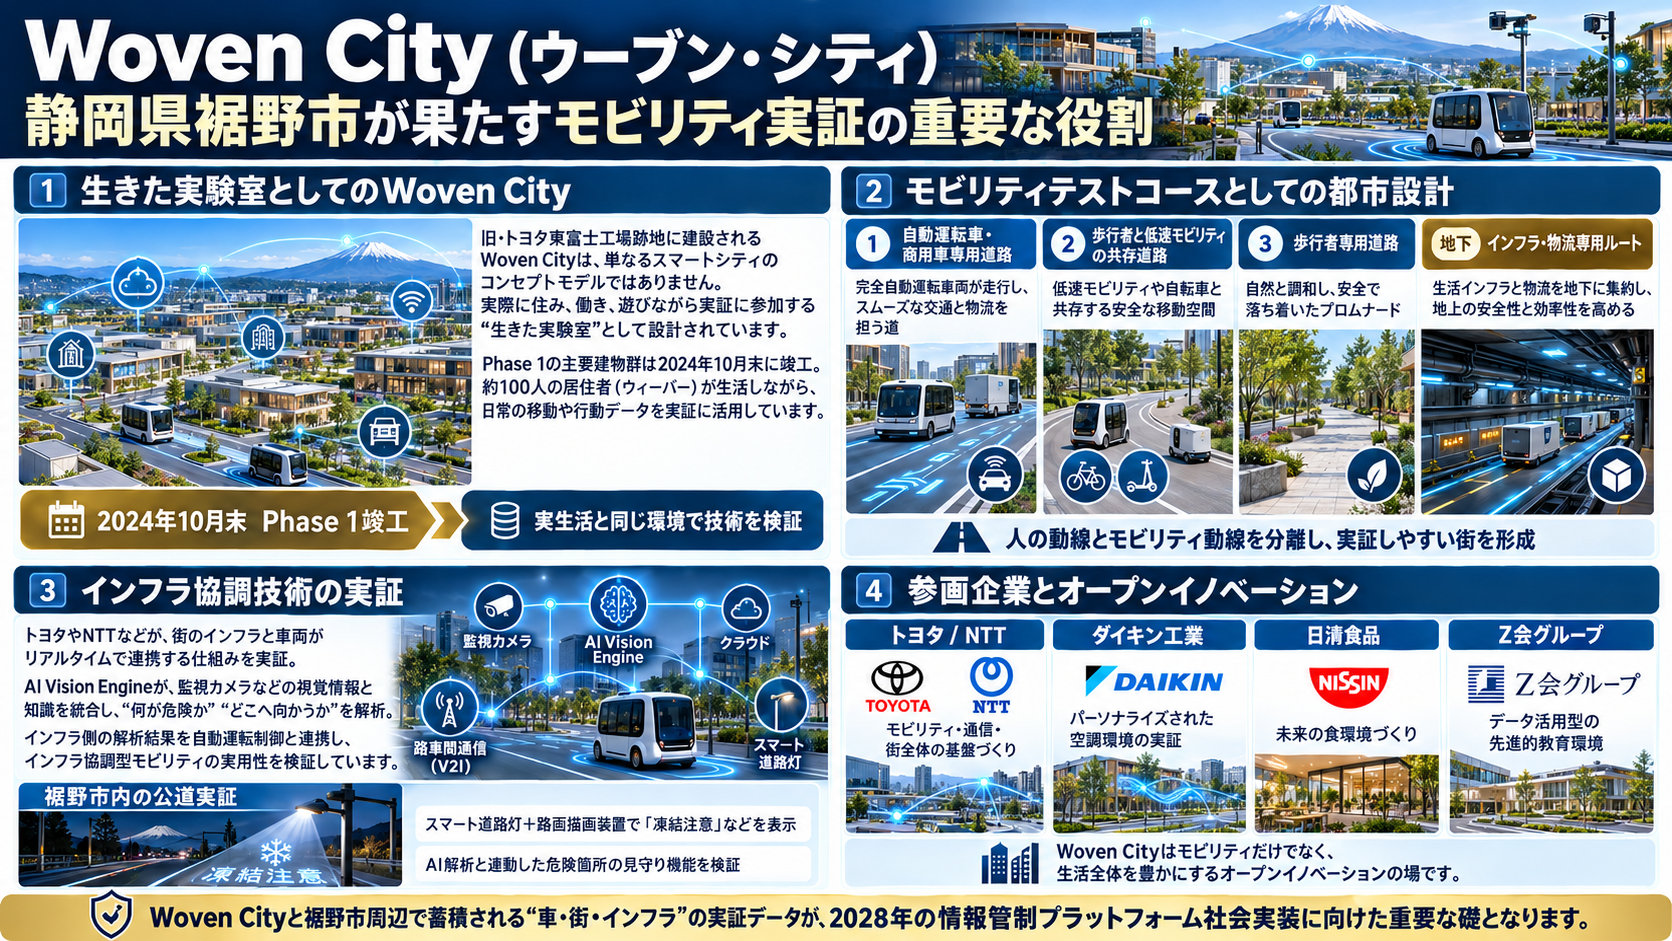
Woven City(ウーブン・シティ):静岡県裾野市が果たすモビリティ実証の重要な役割
こうした次世代モビリティやインフラ協調システムの社会実装において、極めて重要な「生きた実験室」として機能しているのが、静岡県裾野市でトヨタが開発を進める実証都市「Woven City(ウーブン・シティ)」です。現在地である静岡県裾野市の地域性やモビリティ関連施設の動向を踏まえると、この街が日本の自動運転戦略においてどれほど重要な役割を担っているかが見えてきます。
裾野市にある旧・トヨタ東富士工場の跡地を利用して建設されているWoven Cityは、単なるスマートシティのコンセプトモデルではありません。「人々が実際に住んで、働いて、遊んで、そんな生活を送りながら実証に参加する街」として設計されており、実社会と全く同じ環境下で先端技術をテストすることが目的です。
すでに第1期(Phase 1)の主要な建物群は2024年10月末に竣工を迎えており、約100人の居住者(ウィーバー)が実際の生活を送りながら、日常の移動や行動パターンを実験データとして提供する実証実験が進行しています。
モビリティテストコースとしての都市設計
Woven Cityの最大の特徴は、人間の生活動線とモビリティの動線を緻密に設計・分離している点です。地上部分は用途に合わせて以下の3種類の道路に分けられています。
- 自動運転車・商用車専用の道路(高速移動用):完全自動運転車両のみが走行し、スムーズな交通と物流を担う道。
- 歩行者と低速モビリティの共存道路:パーソナルモビリティや自転車、歩行者が共存し、安全に移動できる道。
- 歩行者専用道路:公園内のように自然と調和し、安全でリラックスできるプロムナード。
さらに、地下にはインフラ設備や物流専用の道が構築されており、生活インフラと物流システムを地下に集約させることで、地上の歩行者の安全を確保しつつ、天候に左右されない効率的な都市運営を可能にしています。
インフラ協調技術の実証と参加企業
Woven Cityでは、トヨタやNTTの他にも多種多様な企業が「Inventor(発明家)」として参画し、街のインフラと通信する実証を行っています。 例えば、街中に配置された「AI Vision Engine」と呼ばれる世界トップクラスのビジョン言語モデルは、監視カメラ等の視覚情報と知識を組み合わせて、「映像の中の何が危険か」「歩行者はどこに向かおうとしているか」をリアルタイムで解析します。このシステムがインフラ側として整備され、車両の自動運転制御と連携することで、インフラ協調型モビリティの実用性が検証されています。
また、ダイキン工業によるパーソナライズされた空調環境の実証や、日清食品による未来の食環境の構築、Z会グループによるデータ活用型の先進的教育環境など、モビリティ技術にとどまらず、生活全体を豊かにするオープンイノベーションの場となっています。
裾野市内でもこの動きに連動し、公道での実証実験が進んでいます。例えば、スマート道路灯に路面描画装置を設置し、「凍結注意」などの警告を路面に描画してドライバーへ注意喚起するシステムの実証や、AI解析と連動した危険箇所の見守り機能の検証など、インフラ側から交通安全を促す仕組みが実際の市街地でテストされています。
このように、Woven Cityと裾野市周辺で蓄積された「車と街と人がどう安全に通信し合うか」というリアルなデータが、2028年の情報管制プラットフォーム社会実装へ向けた極めて重要な礎となっているのです。
ユーザーにとって何が変わるのか:一般ドライバーへの具体的な影響
ここまでの解説をお読みいただき、「インフラ協調型の自動運転技術がすごいことは分かったけれど、実際に自分が車を買って運転するカーライフにどう関係するの?」と感じた方も多いと思います。ここでは、一般ユーザーや新車購入検討者にとって、具体的にどのようなメリットや変化があるのかを解説します。
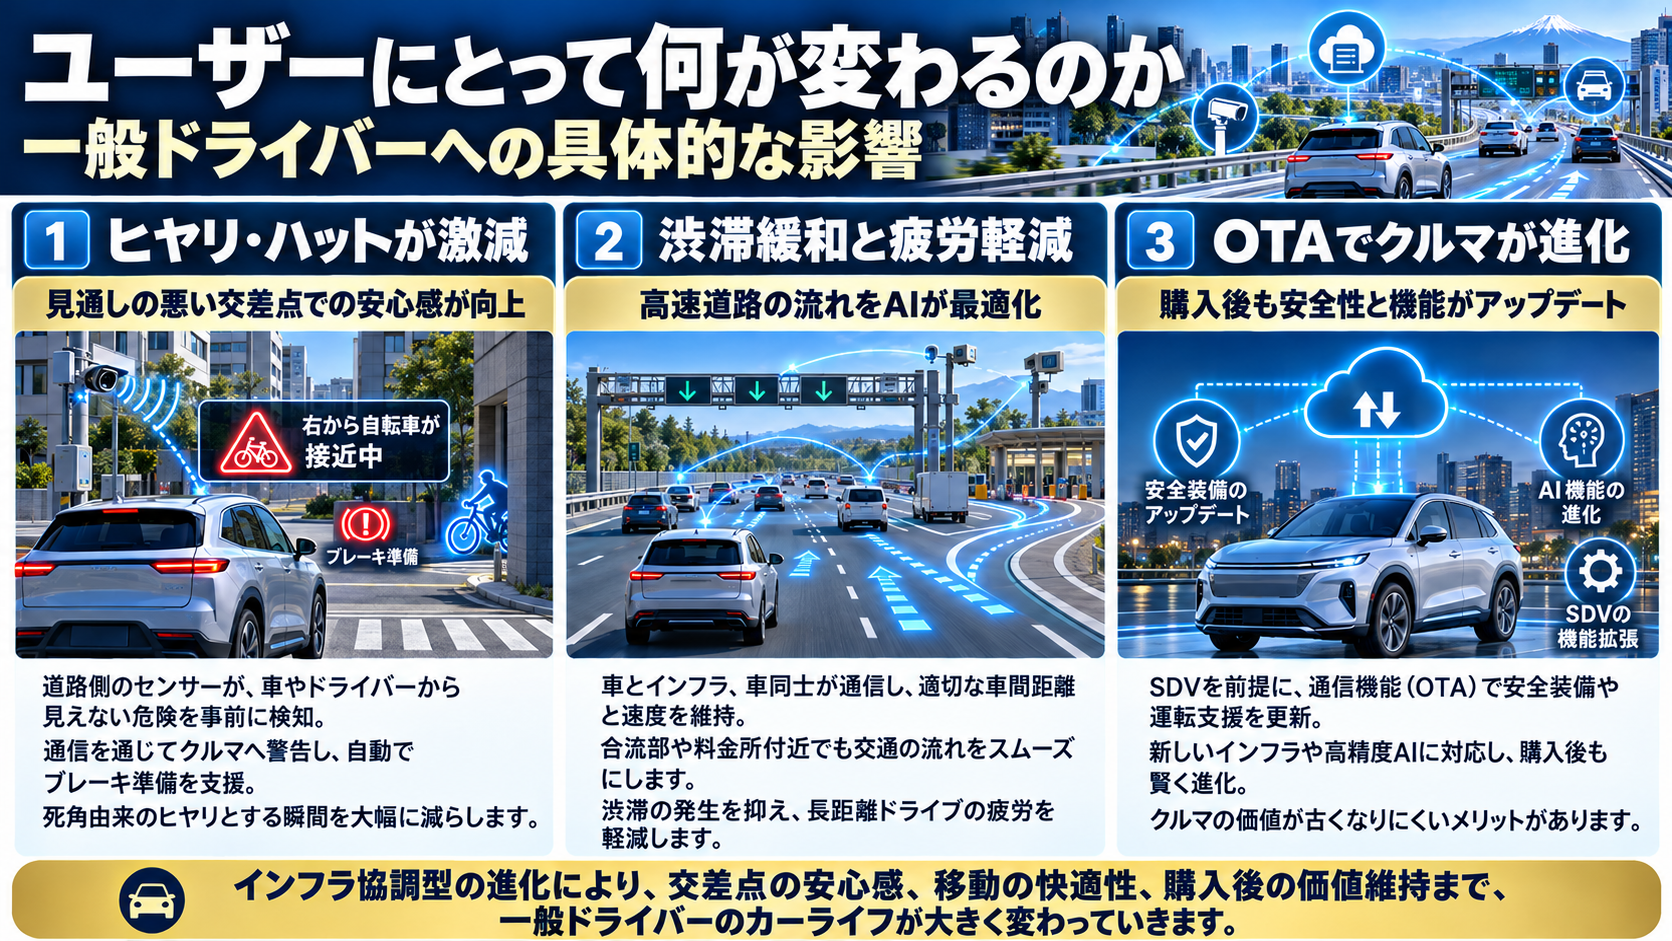
1. 「ヒヤリ・ハット」が激減し、見通しの悪い交差点での安心感が劇的に向上する
インフラ協調型の最大の恩恵は「死角の排除」です。現在の最新の安全装備(衝突被害軽減ブレーキなど)が搭載された車でも、交差点の建物の陰から猛スピードで飛び出してくる自転車や、トラックの陰に隠れている歩行者を、直前まで検知できないケースがあります。 将来的にインフラ協調システムに対応したクルマに乗っていれば、自分の目や車のカメラでは見えない危険を、道路側のセンサーがキャッチし、通信を通じてクルマに「右から自転車が接近中」と事前に警告したり、自動でブレーキを準備してくれたりするようになります。これにより、日常の運転で感じるヒヤリとする瞬間が劇的に減少し、圧倒的な安心感を得ることができます。
2. 高速道路の渋滞が緩和され、長距離ドライブの疲労が軽減される
車とインフラ、そして車同士が通信することで、道路全体の交通流をAIが最適化します。渋滞の多くは、一台の車が無駄なブレーキを踏むことで後続車に波及していく「サグ部(下り坂から上り坂に差し掛かる部分)」などで発生します。インフラ協調システムが稼働すれば、各車両が適切な車間距離と速度を自動的に維持し、高速道路の合流や料金所付近での交通の流れをスムーズにします。結果として、渋滞の発生自体が抑えられ、旅行や帰省時の長距離ドライブのストレスが大幅に軽減されることが期待できます。
3. OTA(ソフトウェア更新)で、購入後もクルマがどんどん賢くなる
トヨタとNTTが進める「モビリティAI基盤」は、SDV(ソフトウェア・ディファインド・ビークル:ソフトウェアによって機能が定義・更新される車)を前提としています。これは、スマートフォンがOSのアップデートで新しい機能を追加できるように、クルマも購入後に通信機能(OTA)を通じて安全装備や運転支援機能がアップデートされていくことを意味します。 新しくインフラ設備が道路に設置されたり、より高精度なAIモデルが開発されたりするたびに、あなたのクルマの安全性も向上していくため、一度買ったクルマの価値が古くなりにくいというメリットがあります。
現時点で分かっていないこと(未発表情報)
今回のニュースは、業界全体の事業戦略や中長期的なロードマップの発表であり、一般ユーザー向けの具体的な商品情報については、現時点では未確定・未発表の部分が多く残されています。
- 対応する具体的な車種やグレード:2028年の社会実装に向けて、具体的にどの車種(例えば、クラウンやプリウスなど)からインフラ協調機能や情報管制プラットフォームへの対応が始まるかは、まだ公式発表されていません。
- サービスの利用料金体系:NTTの次世代通信網や高度なAI基盤を利用するにあたり、ユーザー側に追加の月額料金(サブスクリプション)などが発生するのか、あるいは車両価格に組み込まれるのかは明らかにされていません。
- 2028年の社会実装エリア:自工会のロードマップでは2028年に「一部地域で社会実装」とされていますが、最初にどの自治体や高速道路でインフラ協調型サービスが開始されるかの具体的な地域名は、今後の官民協議で決定されます。
これらの情報については、今後の各自動車メーカーからの新型車発表や、国土交通省の施策発表を待つ必要があります。
今後の予定・注目点:2030年に向けたタイムライン
自工会の発表およびトヨタ・NTTの合意に基づく、今後の主な技術導入や社会実装の予定は以下の通りです。政府(国土交通省など)の動きとも連動しており、今後数年間で日本の交通環境は急速に変化していくと予想されます。
| 実施予定時期 | 今後予定されている主な取り組み・展開 |
| 〜2025年 | トヨタ・NTTによる「モビリティAI基盤」の開発本格化。Woven City(静岡県裾野市)での実証実験の本格稼働と、アクセラレータープログラムによる外部パートナー企業の参画。 |
| 2025年度〜 | 国土交通省が進める「RoAD to the L4」プロジェクトの一環として、新東名高速道路(駿河湾沼津SA~浜松SA間)での深夜時間帯における自動運転車優先レーンの設定と、路車協調(インフラ連携)の実証開始。 |
| 2028年頃 | 自工会が主導する「情報管制プラットフォーム」の一部地域での社会実装開始。トヨタとNTTもパートナー企業と連携したサービスの社会実装を開始予定。 |
| 2030年代以降 | インフラ協調型モビリティサービスの本格的な普及・拡大期。政府目標として、2030年代には自動運転車のシェア25%確保や、完全自動運転による自動物流道路の先行ルート運用開始が目指されている。 |
まとめ
今回のニュースの重要ポイントを以下にまとめます。
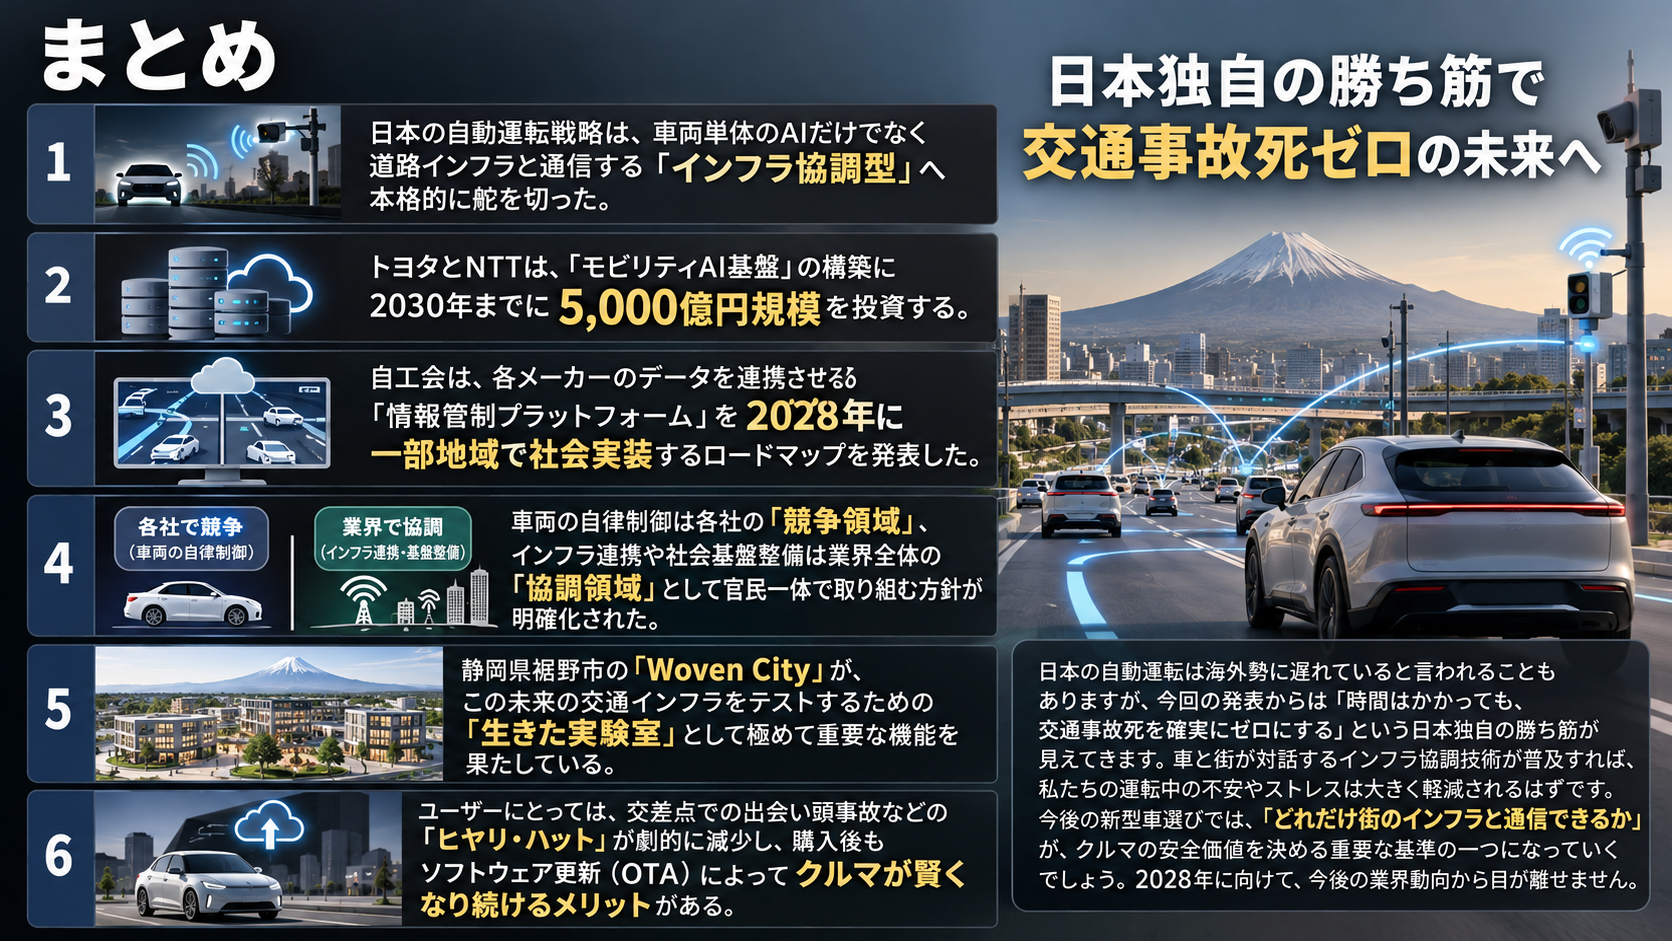
- 日本の自動運転戦略は、車両単体で完結するAI技術(テスラ等が推進)だけでなく、道路インフラと通信して死角をなくす「インフラ協調型」へ本格的に舵を切った。
- トヨタとNTTは、膨大なデータを高速で処理する「モビリティAI基盤」の構築に、2030年までに5,000億円規模を投資する。
- 日本自動車工業会(自工会)は、各メーカーのデータを連携させる「情報管制プラットフォーム」を2028年に一部地域で社会実装するロードマップを発表した。
- 車両の自律制御は各社の「競争領域」とする一方、インフラ連携や社会基盤整備は業界全体の「協調領域」として官民一体で取り組む方針が明確化された。
- 静岡県裾野市の「Woven City(ウーブン・シティ)」が、この未来の交通インフラをテストするための「生きた実験室」として極めて重要な機能を果たしている。
- ユーザーにとっては、交差点での出会い頭事故などの「ヒヤリ・ハット」が劇的に減少し、購入後もソフトウェア更新(OTA)によってクルマが賢くなり続けるメリットがある。
「日本の自動運転は海外勢に遅れている」と指摘されることもありますが、今回の発表からは、「時間はかかっても、交通事故死を確実にゼロにする」という日本独自の勝ち筋と、自動車メーカーの強い意志が読み取れます。車両完結型の技術が進化する一方で、日本の複雑な道路環境において真の安全を実現するためには、インフラとの協調は避けて通れない道です。
車と街が対話するインフラ協調技術が普及すれば、私たちが日常的に感じている運転中の不安やストレスは大きく軽減されるはずです。今後の新型車選びにおいては、単なる馬力や燃費、内装の質感だけでなく、「どれだけ街のインフラと通信できるか(コネクティッド機能の充実度)」が、クルマの安全価値を決める最も重要な基準の一つになっていくでしょう。自動運転とインフラが融合する2028年に向けて、今後の業界動向から目が離せません。
私のYouTubeチャンネルでは、車好きの皆さんに役立つ新車情報のレビューや、自動車業界の最新ニュース、日常のカーライフ・DIYメンテナンスに関する情報を動画で分かりやすく発信しています。文章だけでは伝わりにくい車の質感やデザイン、新技術のポイントなども映像を交えながら詳しく紹介していますので、ぜひYouTubeチャンネルにも遊びに来てください。

コメント